End-to-end
Akwizycja danych, modele, inferencja, embedded software, projekt hardware i integracja systemu. Nic nie leci przez ścianę do innego dostawcy.
TURNING DATA INTO MOTION
Prowadzimy sztuczną inteligencję od surowych danych do działającego produktu: sensory, zbiory danych, modele, embedded software, sprzęt i integracja. Jeden zespół, od początku do końca, bez przerzucania odpowiedzialności między dostawcą data science i dostawcą elektroniki.
TEZA, KTÓRA ODRÓŻNIA NAS OD RESZTY RYNKU
W sześciu z siedmiu reprezentatywnych projektów, które dowieźliśmy, wąskim gardłem nie był wybór architektury sieci. Był brak danych. Danych, które jeszcze nie istniały, bo nikt nigdy nie zmierzył tego zjawiska tym sensorem w tych warunkach. Dlatego budujemy urządzenia do zbierania danych, jeździmy w pole na kampanie pomiarowe i syntezujemy to, czego nie da się nagrać. Firma, która dowozi Wam notebooka z modelem, tego etapu nie robi.
DLACZEGO ACTUON
Nie kończymy na modelu AI. Projektujemy cały łańcuch potrzebny, aby rozwiązanie działało na docelowym urządzeniu.
Akwizycja danych, modele, inferencja, embedded software, projekt hardware i integracja systemu. Nic nie leci przez ścianę do innego dostawcy.
Domyślny cel to mikrokontroler albo SoC, nie centrum danych. Miliwaty i kilobajty, a wynik mierzymy w latencji i dokładności na realnym sprzęcie, nie na wykresie.
Budujemy urządzenia pomiarowe, prowadzimy kampanie w terenie i syntezujemy dane w Unity3D oraz Unreal Engine, gdy zbioru jeszcze nie ma.
Trzon zespołu to specjaliści z długim przebiegiem przemysłowym w embedded, wizji, optyce, przetwarzaniu sygnałów, radarze i projektowaniu sprzętu.
KOMPETENCJE
Każda kompetencja z przykładem realnego wyjścia z systemu, nie z ikonką. Rozwiń, jeśli chcesz zobaczyć, czym to jest zrobione.
Inspekcja i kontrola jakości, HMI i rozpoznawanie gestów, nawigacja i detekcja przeszkód dla maszyn ciężkich, tracking obiektów i osób, monitoring, inteligentna rzeczywistość rozszerzona.
TensorFlow PyTorch ONNX Runtime OpenGL Unity3D Unreal Engine Python C++
Sprowadzamy modele na sprzęt, który już macie: mikrokontroler w obudowie produktu albo aplikacyjny SoC. Mierzymy latencję, pamięć, pobór energii i dokładność na docelowej płytce, nie w notebooku.
SNPE QNN Hexagon NPU TFLite Micro ONNX Runtime Zephyr RTOS C C++ Rust
Kamery RGB i IR, radar mmWave i 60 GHz, ToF, IMU, GNSS/RTK, sensory środowiskowe i PMx łączone w jedno wyjście decyzyjne. Dobieramy sensor, projektujemy front-end i budujemy urządzenie, którym zbierzemy dane.
mmWave 60 GHz ToF IMU RTK-GNSS Modbus RTU / RS485 SDI-12 LoRaWAN NB-IoT BLE
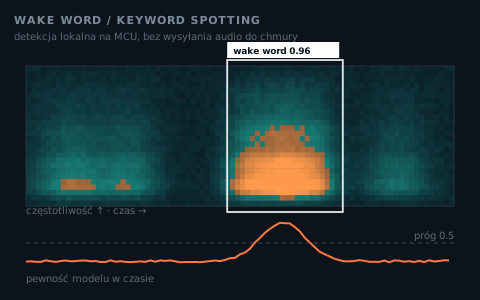
Wake-word i keyword spotting, rozpoznawanie mowy, poprawa jakości sygnału i redukcja szumu, detekcja zdarzeń akustycznych, diaryzacja i weryfikacja mówcy, zastosowania biomedyczne oraz modele językowe.
PyTorch TensorFlow CUDA MPI/OpenMP Max/MSP PureData SuperCollider FMOD Wwise
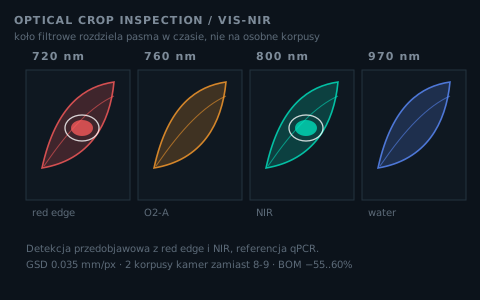
Obrazowanie makro, sterowane doświetlanie, obrazowanie multispektralne i metrologia optyczna tuż przy obiekcie. Projektujemy tor optyczny razem z mechaniką, uszczelnieniem i kalibracją radiometryczną.
GigE Vision MIPI CSI-2 M12 X-code LEMO K / REDEL SP Fischer IP68 NDVI / NDRE / CIre
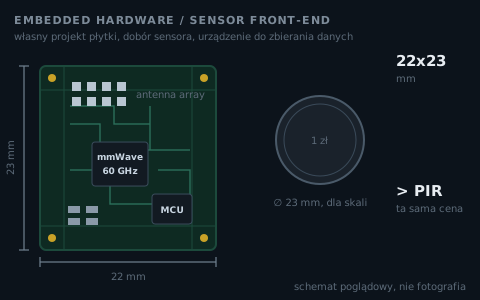
Projekt sprzętu niskomocowego i niskoczęstotliwościowego: front-endy sensorowe, zasilanie, mocowania i obudowy szczelne. Do tego software na docelowym układzie i integracja całości w produkt.
Zephyr RTOS Yocto AOSP QIRP SDK Rust C C++ BLE
STOS TECHNOLOGICZNY
Pełna lista, a nie hasła marketingowe. Jeśli czegoś tu nie ma, to znaczy, że tego nie robiliśmy.
JEDEN PROJEKT OD ŚRODKA
Oświetlenie przemysłowe. Zamiast listy czterech kafelków, jeden projekt opowiedziany tak, jak wyglądał.
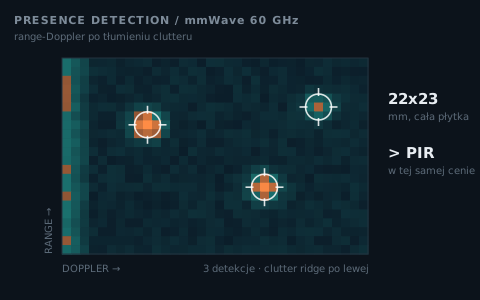
Mały model musiał zmieścić się na mikrokontrolerze wewnątrz obudowy lampy i pobić klasyczny czujnik PIR przy tej samej cenie końcowej. Bez chmury, bez kamery RGB, bez kompromisu na prywatności użytkownika biura.
Nie istniał żaden zbiór danych opisujący obecność człowieka w biurze widzianą tym sensorem, z tej wysokości, przy tym oświetleniu. Nie dało się go kupić ani pobrać.
Zaprojektowaliśmy sprzęt, wybraliśmy sensor, zbudowaliśmy dedykowane urządzenie do zbierania danych, a potem przeprowadziliśmy kampanię pomiarową w realnych pomieszczeniach. Dopiero mając własny dataset trenowaliśmy model metodami quantisation-aware, żeby wynik nie rozjechał się po kwantyzacji do INT8.
Ten sam problem rozwiązaliśmy powtórnie na radarze mmWave zamiast podczerwieni, na płytce 22 x 23 mm. Znowu z lepszym wynikiem niż PIR. To samo zadanie, dwie niezależne ścieżki sensoryczne, bo przy detekcji obecności wybór sensora jest decyzją produktową, nie techniczną.
Lepsza detekcja obecności w przestrzeni biurowej niż tradycyjny PIR, w obu wariantach sensorycznych. Model na mikrokontrolerze, bez zewnętrznej infrastruktury. Stos: shallow neural networks, TensorFlow Lite, Python, C/C++.
DOŚWIADCZENIE
Nazwy klientów pozostają poufne. Technologia i typ problemu nie.
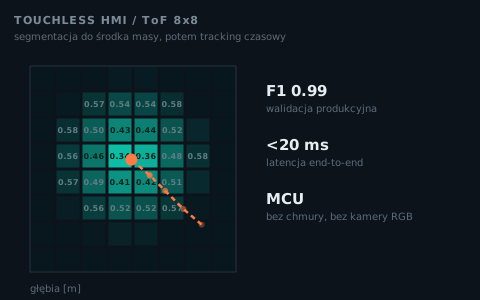
Wymagania: ultra niska latencja i F1 0,99, zanim funkcja mogła wejść do urządzeń. Dowieziona na niskorozdzielczym sensorze ToF i własnych algorytmach: segmentacja lokalna do środka masy, potem tracking i interpretacja tego punktu w czasie.
F1 0.99 · ToF · TFLite · C/C++
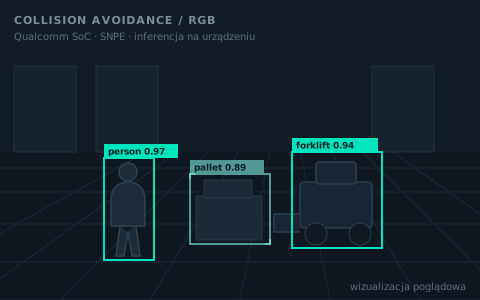
Zautomatyzowane wózki widłowe już jeździły po magazynie, ale musiały rozpoznawać niebezpieczne obiekty na swojej drodze. Deep learning na kamerze RGB, zoptymalizowany pod inferencję na Qualcomm SoC. Ograniczenia datasetu limitowały generalizację, więc zbudowaliśmy hiper-realistyczne wirtualne magazyny w Unity3D i generowaliśmy dane na żądanie.
Qualcomm SNPE · TensorFlow · Unity3D
Słowa aktywujące i keyword spotting, rozpoznawanie mowy, redukcja szumu i usuwanie pogłosu, detekcja zdarzeń akustycznych oraz weryfikacja mówcy. Wszystko z założeniem, że audio nie opuszcza urządzenia.
TFLite Micro · PyTorch · DSP
BHP i elektronika konsumencka. Wyzwaniem było wygenerowanie dużego zbioru danych pokrywającego wiele warunków upadku dla problemu krytycznego dla bezpieczeństwa człowieka. Dowieziona jako wearable niskiej mocy na mikrokontrolerze, bez zewnętrznej infrastruktury i bez kompromisu na prywatności.
F1 > 0.98 · IMU · TensorFlow · C/C++
Aktywny program badawczy wielopartnerski, od prototypu laboratoryjnego do wersji gotowej na pole (TRL 4 do TRL 8). Dwie warstwy sprzętowe karmią jedną warstwę uczenia maszynowego: stacja polowa mierzy mikroklimat w łanie, a przenośny moduł optyczny podjeżdża wprost do liścia. Detekcja przedobjawowa z red edge i NIR, referencja qPCR. Świadomie nie budujemy autonomicznej platformy, tylko moduł, który zadziała na dowolnym nośniku.
QCS6490 / Dragonwing IQ-6 · Yocto · LoRaWAN
Detekcja wyważania drzwi i rozwiercania zamka z danych IMU na mikrokontrolerze, gdzie głównym problemem było zebranie reprezentatywnych danych dla zdarzeń włamania. Osobno: radar pasywny na iluminatorach okazjonalnych FM, DAB i DVB-T, tłumienie clutteru i przetwarzanie range-Doppler, geolokacja RF metodami TDOA i AOA.
IMU · TFLite · passive radar · TDOA/AOA
ROBOTYKA
Dziś pomagamy klientom budować inteligentne urządzenia i maszyny. Równolegle rozwijamy powtarzalne komponenty sterowania, edge AI i integracji, które mają stać się fundamentem własnych systemów robotycznych ACTUON. Poniżej pokazujemy, jak to sobie zaprojektowaliśmy, zamiast obiecywać ogólnikami.
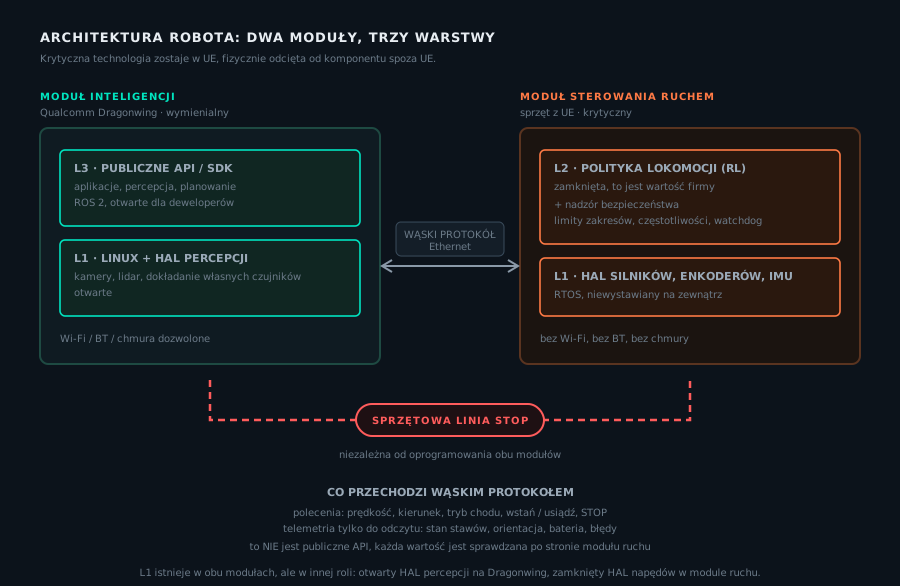
TERRA ROBOTIKA · PROJEKT W PRZYGOTOWANIU
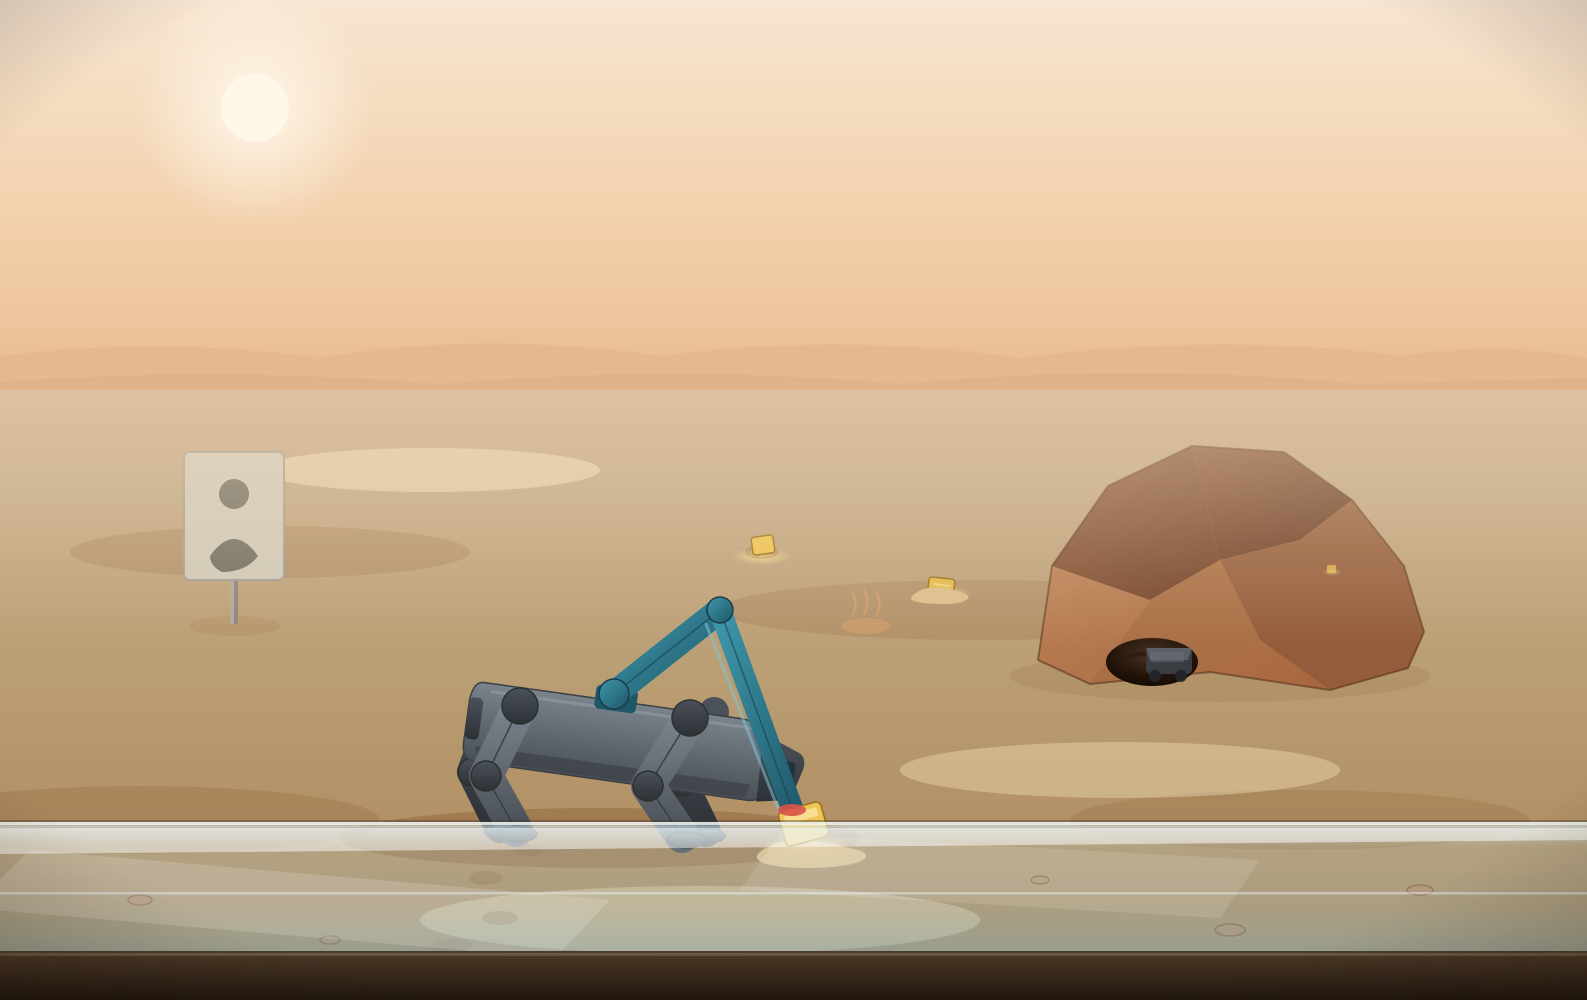
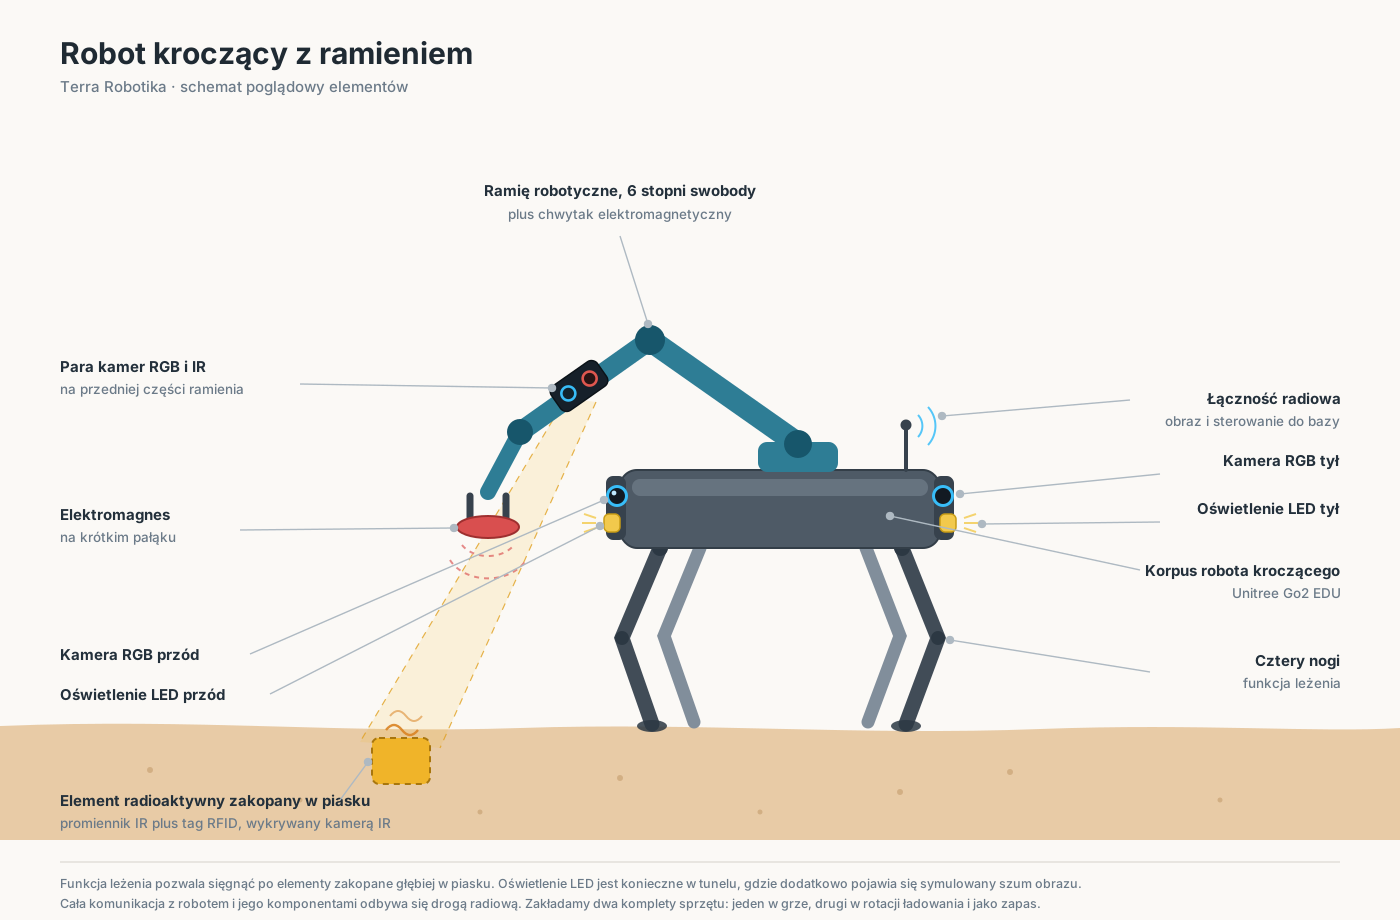
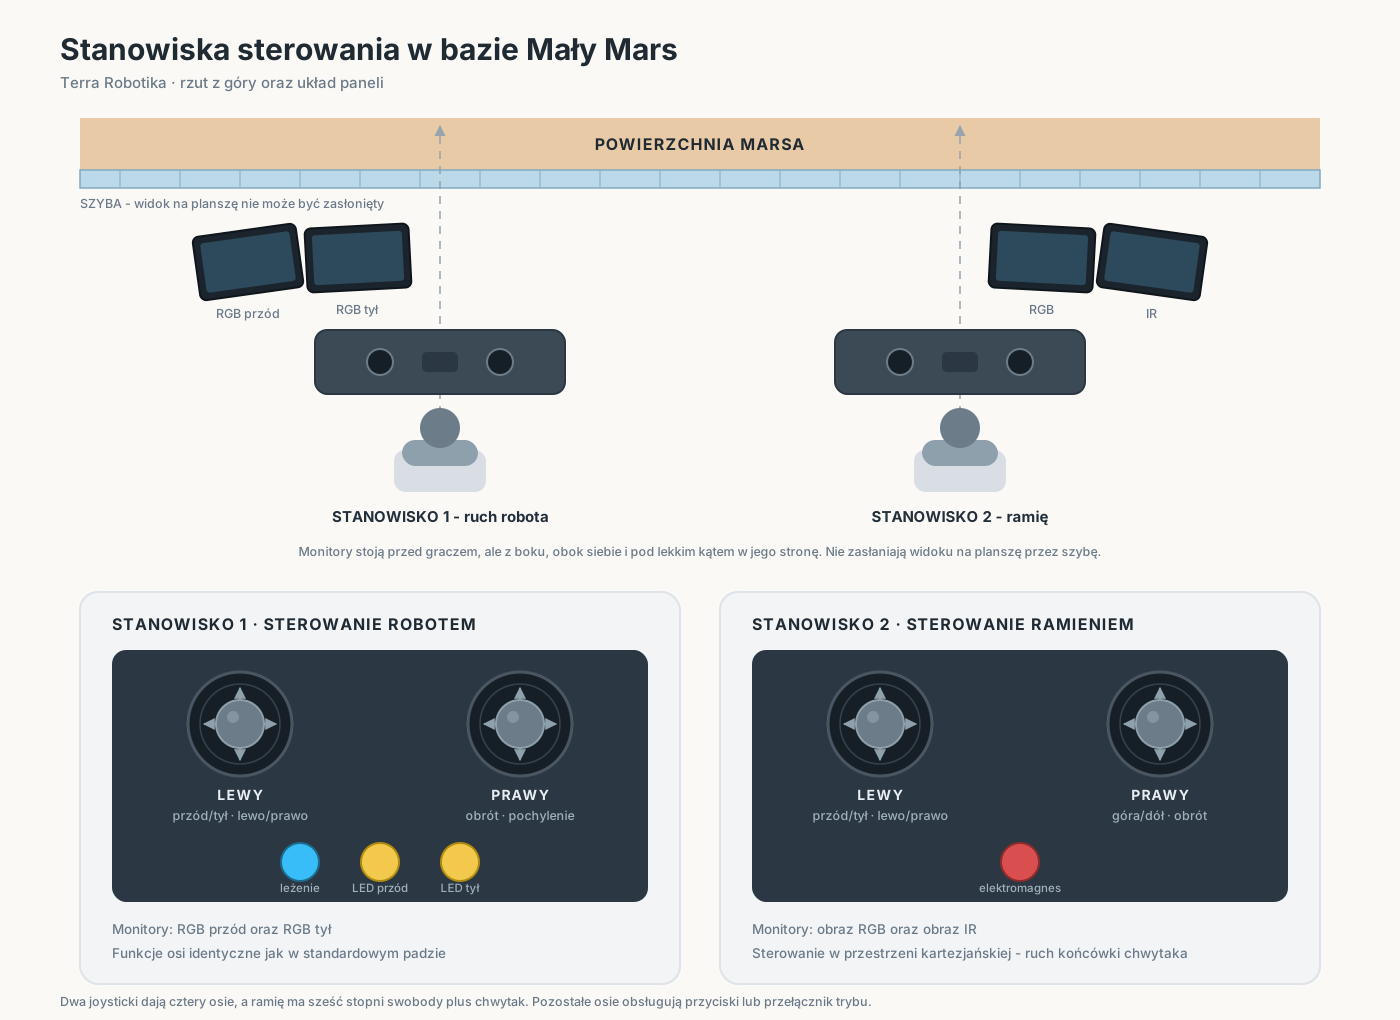
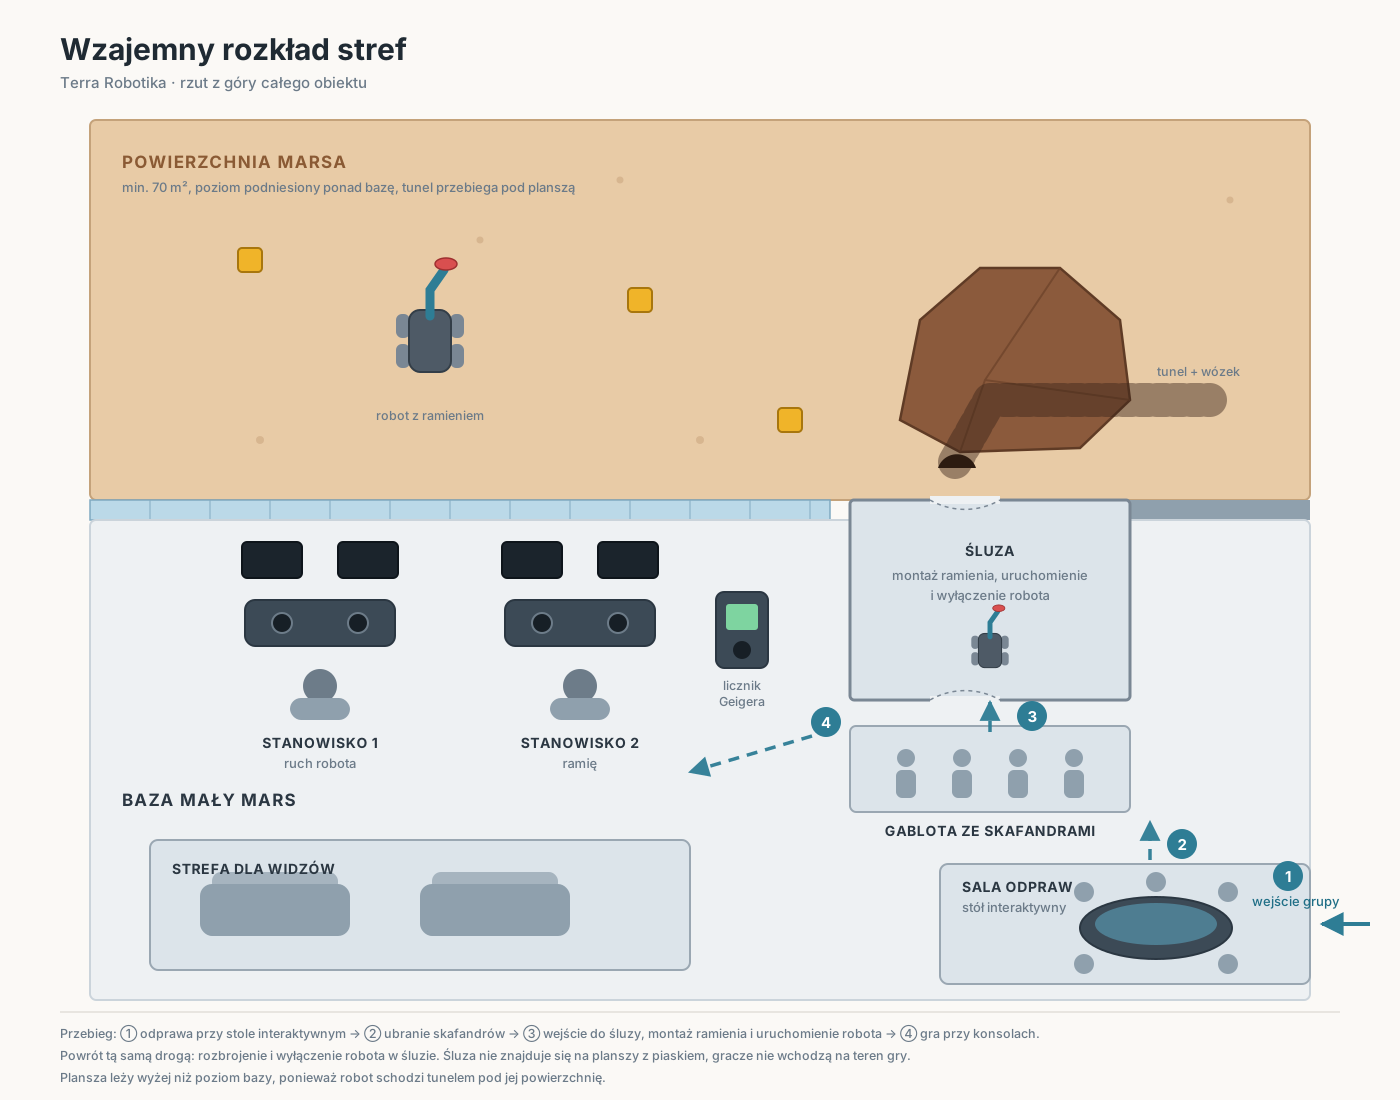
Edukacyjna atrakcja w duchu Centrum Nauki Kopernik: dwie przestrzenie symulujące powierzchnię Marsa i naukową bazę marsjańską. Uczestnicy z dwóch stanowisk sterowania wspólnie operują robotem czworonożnym z ramieniem i elektromagnesem, żeby zebrać odłamki rozsypane po terenie. Robot ma kamery RGB z przodu i z tyłu oraz parę RGB i podczerwieni na ramieniu, a komunikacja idzie po radiu. Symulowane zakłócenia, na przykład szum obrazu w głębszych partiach tunelu, są częścią zabawy, nie awarią.
BEZPIECZEŃSTWO I DUAL-USE
Mówimy o tym wprost, bo to zmienia rozmowę o wymaganiach, o łańcuchu dostaw i o tym, kto może być odbiorcą:
Wchodzimy w konsorcja badawczo-rozwojowe. Jeśli szukacie partnera technologicznego do wniosku, napiszcie i powiedzcie, jakiej kompetencji brakuje w składzie.
ZESPÓŁ
Możecie nas zamówić jako zarządzaną usługę B+R albo wstawić naszych ludzi wprost do swojego zespołu.
Uczenie maszynowe dla systemów wbudowanych, wizja klasyczna i nowoczesna, optyka i integracja sensorów, rozwiązania multimodalne, analiza szeregów czasowych.
Python · Unity3D · TensorFlow
Systemy wbudowane i mikrokontrolery, AOSP i stos Qualcomm, Zephyr RTOS, projektowanie sprzętu niskoczęstotliwościowego i niskomocowego.
C · C++ · Zephyr · AOSP
Systemy wbudowane, AOSP i stos Qualcomm, Zephyr RTOS, integracja Raspberry Pi, budowa i operowanie dronami, pełna integracja systemu na docelowym sprzęcie.
Rust · C · C++
Rozpoznawanie i synteza mowy, diaryzacja i weryfikacja mówcy, poprawa jakości mowy, detekcja zdarzeń akustycznych, zaawansowany DSP i akustyka, music information retrieval, HPC i obliczenia GPU. Synteza mowy w czternastu językach europejskich, zgłoszenie patentowe na uwierzytelnianie głosem, sześć publikacji recenzowanych.
PyTorch · TensorFlow · CUDA · MPI/OpenMP
Radar pasywny, detekcja i tracking celów nisko obserwowalnych na iluminatorach nadawczych okazji (FM, DAB, DVB-T), geolokacja RF metodami TDOA i AOA, tłumienie clutteru, przetwarzanie range-Doppler, świadomość widmowa.
passive radar · TDOA / AOA · DSP
Trzydzieści lat w sprzedaży przemysłowej i logistycznej, finansowanie publiczne i procesy grantów badawczych, strategia wejścia na rynek.
granty · NCBR · konsorcja
JAK PRACUJEMY
Konsultacja, definicja problemu, architektura, wycena i prowadzenie projektu.
Budujemy narzędzia i urządzenia, które zbierają dane, potem dataset i szybka walidacja koncepcji.
Rozwój modelu i pomiar jakości, inferencja i jej optymalizacja pod docelowy układ, software urządzenia.
Integracja i testy systemu, uruchomienie, iteracje i długoterminowe utrzymanie. Modele dryfują, sprzęt ma rewizje, wymagania się zmieniają.
Macie już algorytmy. My bierzemy inferencję i optymalizację, i sprawiamy, że to działa wydajnie na urządzeniu.
Nasi specjaliści wchodzą wprost do Waszego zespołu, zamiast brać projekt do siebie.
Gdy dataset jest wąskim gardłem: wirtualne środowiska w Unreal i Unity, GAN-y do augmentacji, nagrania w studiu i w terenie, konwersja głosu i TTS.
ZACZNIJMY OD PROBLEMU
Wybierzcie ścieżkę, to skróci pierwszą rozmowę o połowę.
Pobór energii, latencja, sensor, którego nie można zmienić, brak datasetu albo maszyna, którą trzeba zautomatyzować. Od ograniczenia zaczyna się zwykle ciekawsza część rozmowy niż od listy życzeń.
Odpowiadamy zwykle w ciągu jednego dnia roboczego. Pracujemy z Polski, z klientami międzynarodowymi.